Robot phun hóa chất chống dính cho khuôn với co-robot AUBO và đầu phun 02 súng
Giải pháp robot cộng tác AUBO và đầu phun 02 súng ANEST-IWATA tự động phun hóa chất chống dính lên bề mặt khuôn.
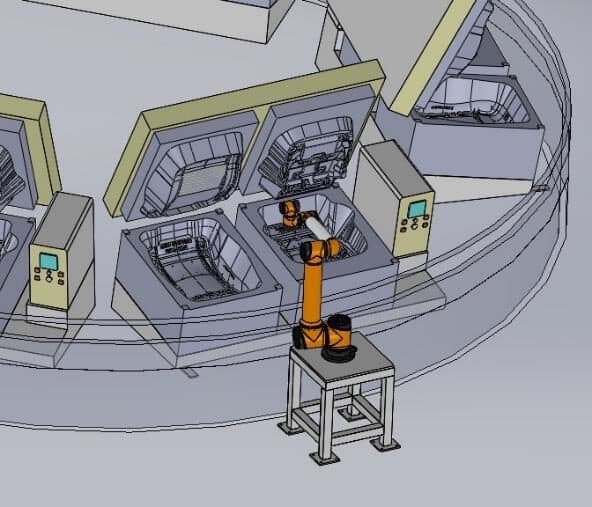
Trong các giải pháp robot PM-Vina đã thiết kế và tích hợp, robot phun hóa chất chống dính cho khuôn là một ví dụ tiêu biểu: một robot cộng tác (co-robot) AUBO mang đầu phun gồm 02 súng phun ANEST-IWATA, tự động phun hóa chất chống dính lên bề mặt khuôn.
Bài toán: công đoạn phun chống dính cho khuôn
Trong sản xuất sử dụng khuôn, hóa chất chống dính được phun lên bề mặt khuôn để sản phẩm tách khuôn dễ dàng. Đây là công đoạn lặp lại liên tục; khi phun thủ công, độ phủ của lớp hóa chất phụ thuộc nhiều vào thao tác của người vận hành. Mục tiêu của dự án là tự động hóa công đoạn này bằng robot và hệ thống phun.
Giải pháp của PM-Vina
PM-Vina tích hợp robot và hệ thống phun để tự động hóa công đoạn phun hóa chất chống dính cho khuôn. Như với mọi giải pháp robot, PM-Vina thiết kế cơ cấu và hệ thống đi kèm để đưa robot vào công đoạn sản xuất: đầu công tác, đồ gá và chương trình điều khiển. Các thành phần chính:
- Robot cộng tác (Co-Robot) AUBO mang đầu phun và di chuyển theo quỹ đạo được lập trình.
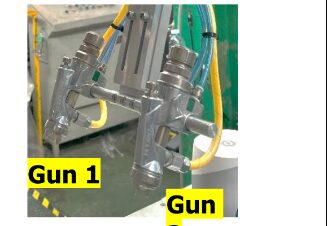
- Đầu phun sử dụng 02 súng phun ANEST-IWATA, bố trí cạnh nhau trên cùng một đầu công tác.
- Khoảng cách phun 150–250 mm, độ rộng vệt phun 112–115 mm.
Đầu phun 02 súng
Đầu phun được thiết kế để sử dụng hai súng phun (Gun 1 và Gun 2). Với khoảng cách phun 150–250 mm và độ rộng vệt phun 112–115 mm, robot di chuyển đầu phun theo chương trình để phủ hóa chất lên bề mặt khuôn theo cùng một cách ở mỗi lần phun.
Vì sao chọn robot cộng tác
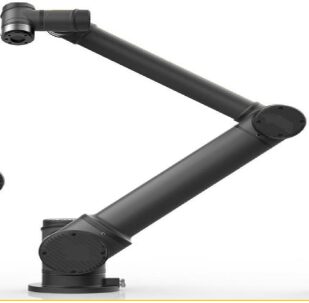
Robot cộng tác được thiết kế để làm việc gần con người, gọn và dễ lập trình lại quỹ đạo. Điều này phù hợp với công đoạn phun, nơi đường phun cần điều chỉnh theo hình dạng từng khuôn. PM-Vina cũng có kinh nghiệm đưa robot cộng tác AUBO vào các công đoạn sản xuất khác.
Quy trình triển khai
Dự án được triển khai theo quy trình khép kín của PM-Vina:
- Thiết kế kỹ thuật — phân tích công đoạn và thiết kế giải pháp, bắt đầu từ bản vẽ ý tưởng quy trình.
- Gia công chế tạo — gia công chi tiết tại nhà xưởng.
- Lắp ráp — lắp ráp cơ khí và hoàn thiện.
- Chạy thử — chạy thử và hiệu chỉnh tại xưởng.
- Bàn giao — lắp đặt, tinh chỉnh, bàn giao và hỗ trợ vận hành tại nhà máy khách hàng.
Một phần trong các giải pháp robot của PM-Vina
Robot phun chống dính khuôn nằm trong nhóm giải pháp robot của PM-Vina, bên cạnh robot SCARA căn chỉnh và gắp nhặt linh kiện bằng 2 tool, robot 6 trục dán tape với hiệu chuẩn camera hand-eye, robot gắp màn hình điện thoại từ băng tải vào khay, robot kiểm tra tem nhãn máy giặt theo từng model và xe tự hành AGV. Mỗi hệ thống đều được chạy thử tại xưởng, sau đó lắp đặt, tinh chỉnh và chuyển giao tại nhà máy khách hàng.
Xem thêm thông tin dự án tại trang Robot phun hóa chất chống dính cho khuôn. Thông tin khách hàng, thông số chi tiết và kết quả vận hành được cung cấp theo yêu cầu.
Bạn có công đoạn phun, gắp nhặt hay kiểm tra cần tự động hóa? Hãy gửi yêu cầu báo giá — đội ngũ PM-Vina sẽ khảo sát và đề xuất giải pháp phù hợp.