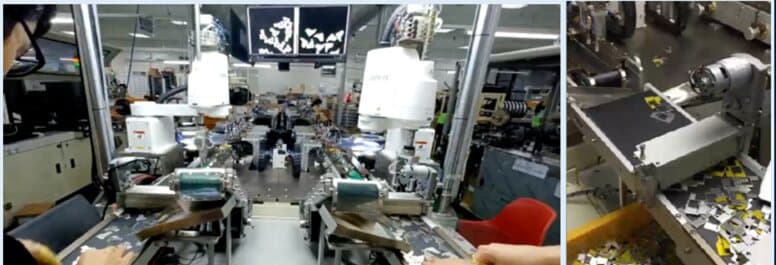
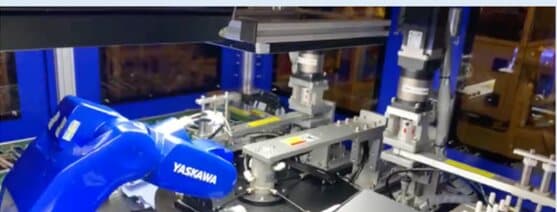
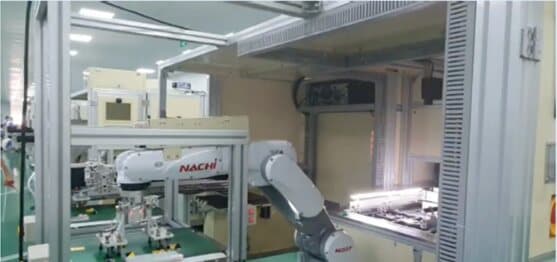
PM-Vinaは、機構、エンドエフェクタ(ツール)、治具、カメラシステム、制御プログラムを含めて、ロボットを生産工程に統合します。
導入実績:2つのツールで部品の位置合わせ・ピッキングを行うSCARAロボット、ハンドアイキャリブレーションでテープを貼り付ける6軸ロボット、コンベヤからトレイへスマートフォン画面を移載するロボット、機種ごとに洗濯機ラベルを検査するロボットなど。
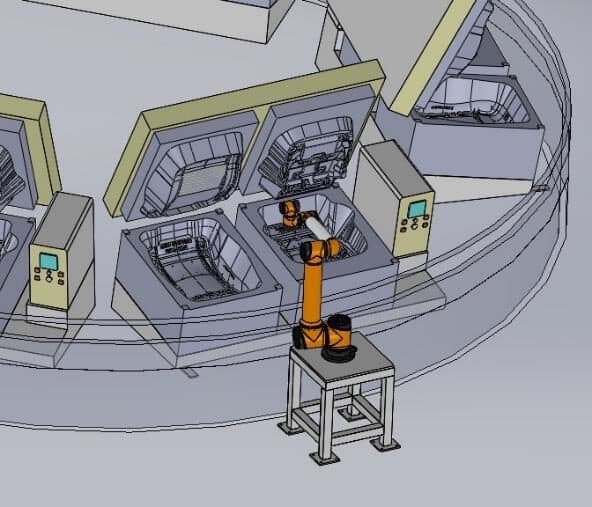
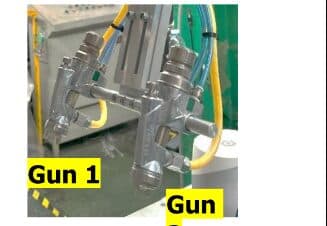
塗布工程では、AUBO協働ロボットとANEST-IWATA製スプレーガン2丁のヘッドで金型へ離型剤を自動塗布します(吹付距離150~250 mm、吹付幅112~115 mm)。
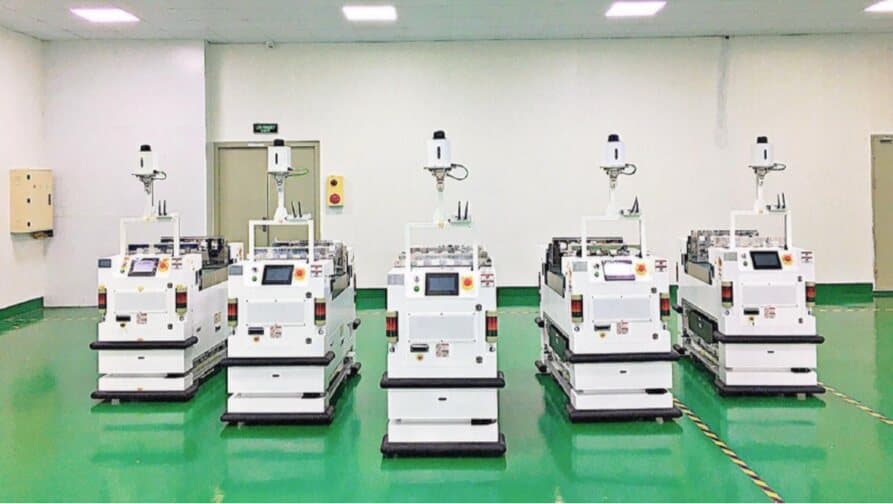
工場内搬送用のAGVも製作しています。各システムは当社工場で試運転した後、お客様工場で設置・調整・引き渡しを行います。
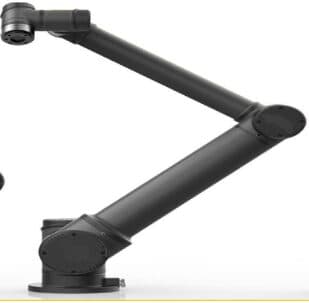
- SCARA・6軸・AUBO協働ロボット
- ビジョン位置決め・ハンドアイキャリブレーション
- 製品に合わせたハンド・吸着・スプレーヘッド
- 金型離型剤塗布ロボット
- AGV
- 現地での設置・引き渡し
ギャラリー
関連事例
金型を用いる製造
金型用離型剤スプレーロボット
金型表面へ離型剤を自動で塗布するロボットソリューション。
詳しく見るAUBO協働ロボットの活用
生産工程におけるAUBO協働ロボットの活用事例。
詳しく見るスプレーガンシステム
自動塗布システム向けのスプレーガンユニット。
詳しく見る電子部品製造
SCARAロボットによる部品の位置合わせ・ピッキング
SCARAロボットで部品の位置合わせと製品のピッキングを自動で行うシステム。
詳しく見る電子部品製造
ロボットによるテープの位置合わせ・貼付
カメラでテープの位置を検出し、ロボットが製品の正しい位置に貼り付けます。
詳しく見る電子機器製造
ロボットによるスマートフォン画面のピッキング
ビジョンでコンベヤ上の画面を位置決めし、ロボットがトレイへ正確に移載します。
詳しく見る